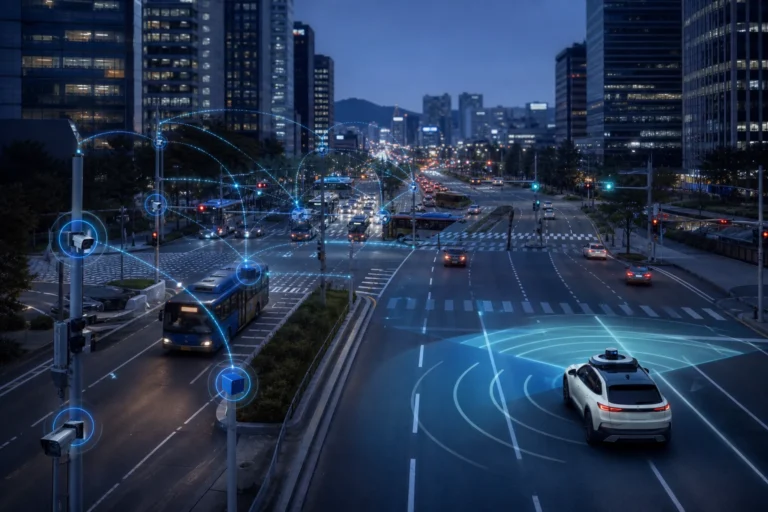
로보택시는 단순히 차선 유지 기능이 붙은 택시가 아닙니다. 정해진 운행구역과 조건 안에서 사람이 운전대를 잡지 않아도 차량의 자동화 시스템이 인지·판단·조작을 맡는 이동 서비스에 가깝습니다. 그래서 “자율주행차”라는 한 단어만 보기보다 어디에서, 어떤 조건까지 시스템이 책임지는지를 먼저 확인해야 합니다.
| 구분 | 일반 택시 | 로보택시 |
|---|---|---|
| 주행 주체 | 운전자가 인지·판단·조작 | 허용된 조건 안에서 자동화 시스템이 수행 |
| 운행 범위 | 운전자와 법규가 허용하는 도로 | 사전에 정한 지역·도로·날씨 등으로 제한 가능 |
| 승차 방식 | 앱 호출·승강장·거리 승차 | 대체로 앱 호출과 지정 승하차 지점 중심 |
| 이상 상황 | 운전자가 현장에서 판단 | 차량의 최소위험 동작과 원격 고객지원 체계 활용 |
로보택시는 보통 레벨 4를 가리킨다
미국 도로교통안전국(NHTSA)과 SAE의 자동화 단계 구분에서 레벨 4는 제한된 서비스 구역처럼 정해진 조건 안에서는 시스템이 모든 주행 작업을 맡고 승객이 운전하지 않는 단계입니다. 지역·도로·기상 조건을 가리지 않는 레벨 5와는 다릅니다. 현재 이야기되는 무인 로보택시는 대체로 특정 도시나 구역에서 운영되는 레벨 4 사례로 이해하는 편이 정확합니다.
반대로 고속도로 주행 보조나 차선 유지처럼 운전자가 계속 주변을 살펴야 하는 기능은 레벨 2 범주입니다. 이런 운전자 보조 기능이 있다고 해서 차량을 로보택시라고 부를 수는 없습니다. 핵심 차이는 기능의 수가 아니라, 해당 상황에서 주변 감시와 주행 책임을 누가 수행하도록 설계됐는지에 있습니다.
센서가 본 장면이 실제 움직임이 되기까지
1. 위치 확인과 지도 대조
차량은 위성항법 정보만 보는 것이 아니라 정밀지도와 센서 관측값을 함께 사용해 차선과 교차로 안에서 자신의 위치를 추정합니다. 공사나 차로 변경처럼 지도가 현실과 달라질 수 있으므로 지도는 기준점이지 유일한 판단 자료가 아닙니다.
2. 주변 사물 인식
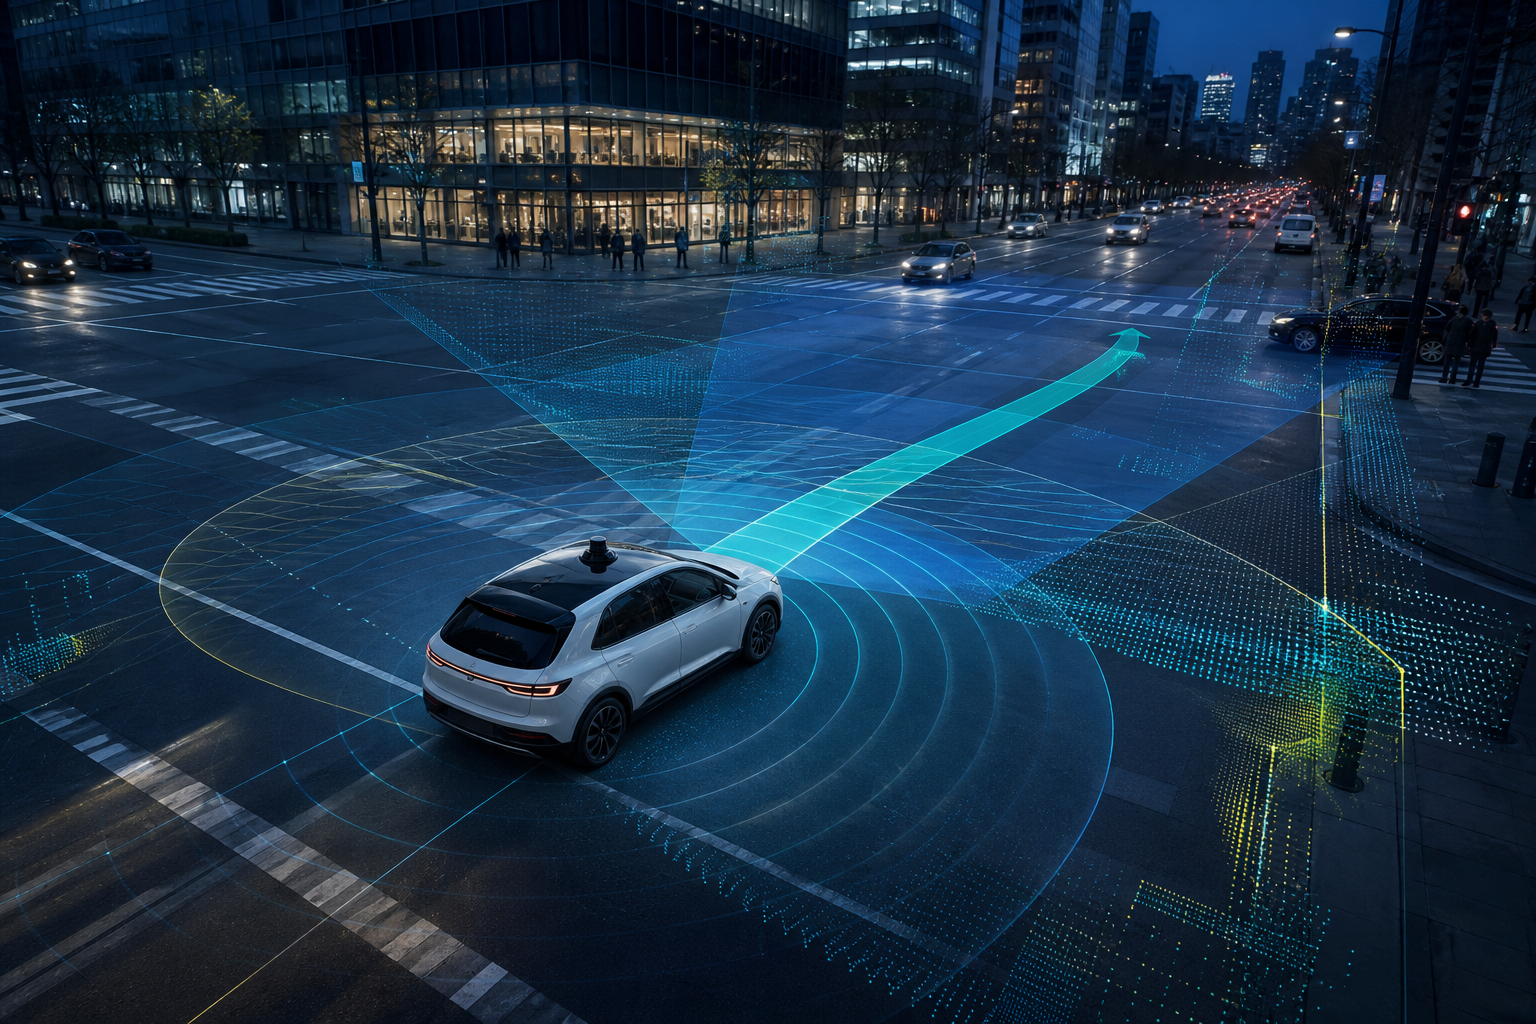
카메라는 신호등 색과 표지, 물체의 형태를 읽는 데 강점이 있고 라이다는 빛을 쏘아 주변 구조와 거리를 입체적으로 파악합니다. 레이더는 물체의 거리와 상대 속도를 측정하는 데 활용됩니다. 업체마다 센서 구성은 다르지만, 한 종류의 센서가 놓칠 수 있는 상황을 다른 센서 정보로 보완하는 구성이 일반적입니다.
3. 다음 움직임 예측
시스템은 보행자, 자전거, 주변 차량이 다음 순간 어디로 움직일지 여러 가능성을 계산합니다. 여기에는 규칙대로 움직이는 차량뿐 아니라 갑자기 차선을 바꾸거나 횡단을 시작하는 대상도 포함됩니다. 예측은 확정 답이 아니라 가능성의 분포이므로, 불확실성이 커질수록 속도를 낮추거나 더 큰 간격을 두는 판단이 필요합니다.
4. 경로 계획과 차량 제어
목적지까지의 큰 경로 안에서 어느 차선을 따를지, 언제 멈추고 양보할지, 얼마만큼 가속·제동할지를 반복 계산합니다. 선택된 계획은 조향·가속·제동 명령으로 이어집니다. Waymo가 공개한 설명도 이 과정을 인지, 예측, 계획으로 나누지만 이는 한 회사의 구현 사례이며 모든 로보택시가 같은 센서와 소프트웨어 구조를 쓰는 것은 아닙니다.
운행구역이 정해져 있는 이유
로보택시 서비스에는 시스템이 작동하도록 설계되고 검증된 조건, 즉 운행설계영역이 있습니다. 특정 도시 경계, 허용 도로, 시간대, 강수량, 도로 공사 여부 등이 이 범위에 들어갈 수 있습니다. 앱에서 목적지를 검색할 수 없거나 승하차 지점이 조금 떨어져 잡히는 이유도 이 제한과 관련될 수 있습니다.
서비스 지역 안에 있다는 사실만으로 모든 상황에서 운행이 보장되는 것은 아닙니다. 폭우나 짙은 안개, 통제된 도로, 긴급차량 접근처럼 시스템의 판단 범위를 벗어날 가능성이 커지면 배차가 중단되거나 차량이 안전한 위치에 멈출 수 있습니다. 이용 전에는 앱의 실시간 운행 알림을 확인해야 합니다.
“사람보다 안전하다”는 말은 어디까지 확인됐나
2024년 Nature Communications에 실린 동료평가 연구는 자동화 차량 관련 충돌 기록 2,100건과 사람이 운전한 차량 기록 35,113건을 비교했습니다. 조건을 맞춘 분석에서 자동화 주행 차량은 다수의 유사 상황에서 더 낮은 충돌 가능성을 보였지만, 새벽·해질녘과 회전 상황에서는 오히려 더 높은 위험 신호가 관찰됐습니다. 연구진이 제시한 상대 수준은 각각 약 5.25배와 1.98배였습니다.
이 결과를 모든 로보택시가 모든 사람 운전자보다 안전하다는 결론으로 넓혀서는 안 됩니다. 사용된 사고 보고 체계와 운행 지역, 차량 유형이 서로 다르고 실제 노출 거리와 복잡한 도로 조건을 완전히 같게 맞추기 어렵기 때문입니다. 업체가 공개하는 자체 안전 수치도 운행 규모와 비교 기준을 함께 봐야 합니다. 현재 근거가 말해 주는 것은 강점과 취약 상황이 동시에 존재하며, 지역별 실제 운행 자료를 계속 검증해야 한다는 정도입니다.
승객이 체감하는 일반 택시와의 차이
- 호출과 인증: 앱에서 차량 번호와 위치를 확인하고, 문을 열거나 승차를 인증하는 절차가 추가될 수 있습니다.
- 승하차 위치: 교통 흐름과 안전 조건 때문에 원하는 건물 바로 앞이 아닌 지정 지점으로 안내될 수 있습니다.
- 차 안 지원: 운전자 대신 화면이나 음성 안내를 따르고, 문제가 생기면 차량 내 버튼이나 앱으로 고객지원에 연결합니다.
- 경로 변경: 시스템이 허용된 도로와 정차 지점을 우선하므로 사람이 운전하는 택시와 경로가 달라질 수 있습니다.
처음 이용하기 전 확인할 것
- 서비스 지역과 이용 가능 시간 확인
- 앱에 표시된 차량 번호·승하차 지점 대조
- 안전벨트 착용과 출발 안내 확인
- 비상 정차·고객지원 기능 위치 확인
- 날씨·도로 통제로 인한 운행 변경 공지 확인
- 하차 전 휴대전화와 소지품 재확인
로보택시를 이해하는 가장 쉬운 기준은 “차가 얼마나 똑똑한가”보다 “어떤 범위에서 시스템이 운전 전체를 맡도록 검증됐는가”입니다. 실제 탑승 전에는 서비스 앱의 최신 운행 조건을 보고, 탑승 후에는 일반 택시와 마찬가지로 안전벨트와 차량 정보를 먼저 확인하는 습관이 필요합니다.
확인한 자료
- Automated Vehicle Safety · NHTSA
- SAE J3016 Levels of Driving Automation · SAE International
- Waymo Driver · Waymo
- Differences in crash risk between autonomous and human-driven vehicles · Nature Communications
편집·검수 안내 · 운영자가 공식 자료와 핵심 사실을 확인한 뒤 게시했습니다. 자료 정리와 초안 작성에는 생성형 AI를 활용했습니다. 정보 확인 기준 2026년 8월 24일.